안녕하세요. 자동화 설비 제어 기술과 현장 실무 노하우를 상세히 기록하는 블로그입니다.
지난 1탄에서는 위치결정 모듈 셋업의 가장 기초가 되는 1회전당 펄스(AP)와 1회전당 이동량(AL)을 계산하여 전자기어비를 맞추는 방법에 대해 알아보았습니다.
기계가 자신이 1바퀴 돌 때 몇 mm를 가야 하는지 깨달았다면, 이제는 "어떤 방식으로, 목적지까지 어떻게 움직일 것인가?"를 구체적으로 지시해 주어야 합니다. 이 지시서의 역할을 하는 것이 바로 포지셔닝 데이터(Positioning Data)입니다.
오늘은 미쓰비시 위치결정 모듈 실무 가이드 2탄으로, 모터의 움직임 패턴(Pattern)과 제어 방식(CTRL method)을 결정짓는 핵심 파라미터 세팅법을 현장 사례와 함께 알기 쉽게 풀어보겠습니다.
포지셔닝 데이터 세팅 3줄 요약
1. Pattern (이동 패턴): 1회 정지(END), 감속 후 연속 동작(CONT), 무정지 연속 궤적(LOCUS)을 설정합니다.
2. CTRL method (제어 방식): 단독 구동 시 1축 지정(ABS line1), 짝꿍 모터와 함께 돌 때 동기 제어(ABS line2)를 선택합니다.
3. Command Speed (지령 속도): Basic Parameter에서 정한 한계 속도(Speed Limit) 이내로 안전하게 지정합니다.
1. 서보 파라미터 및 OPR (원점 복귀) 세팅 확인
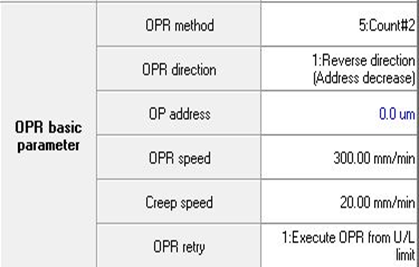
포지셔닝 데이터를 짜기 전, 좌측 트리 메뉴의 OPR Basic Parameter와 Servo Parameter 항목들을 먼저 한 번씩 점검해야 합니다.
기계가 움직이려면 자신의 현재 위치가 0점인지 알아야 하므로, OPR(Origin Point Return) 파라미터에서 도그식(센서), 데이터 세트식 등 기계 도면에 맞는 원점 복귀 방식과 속도를 정확히 기입해 줍니다. 아울러 Servo Parameter 창에서는 통신으로 묶인 서보 앰프의 시리즈(예: MR-J3, MR-J4)가 올바르게 지정되어 있는지 확인합니다.
2. Positioning Data 핵심: Pattern (이동 패턴) 설정
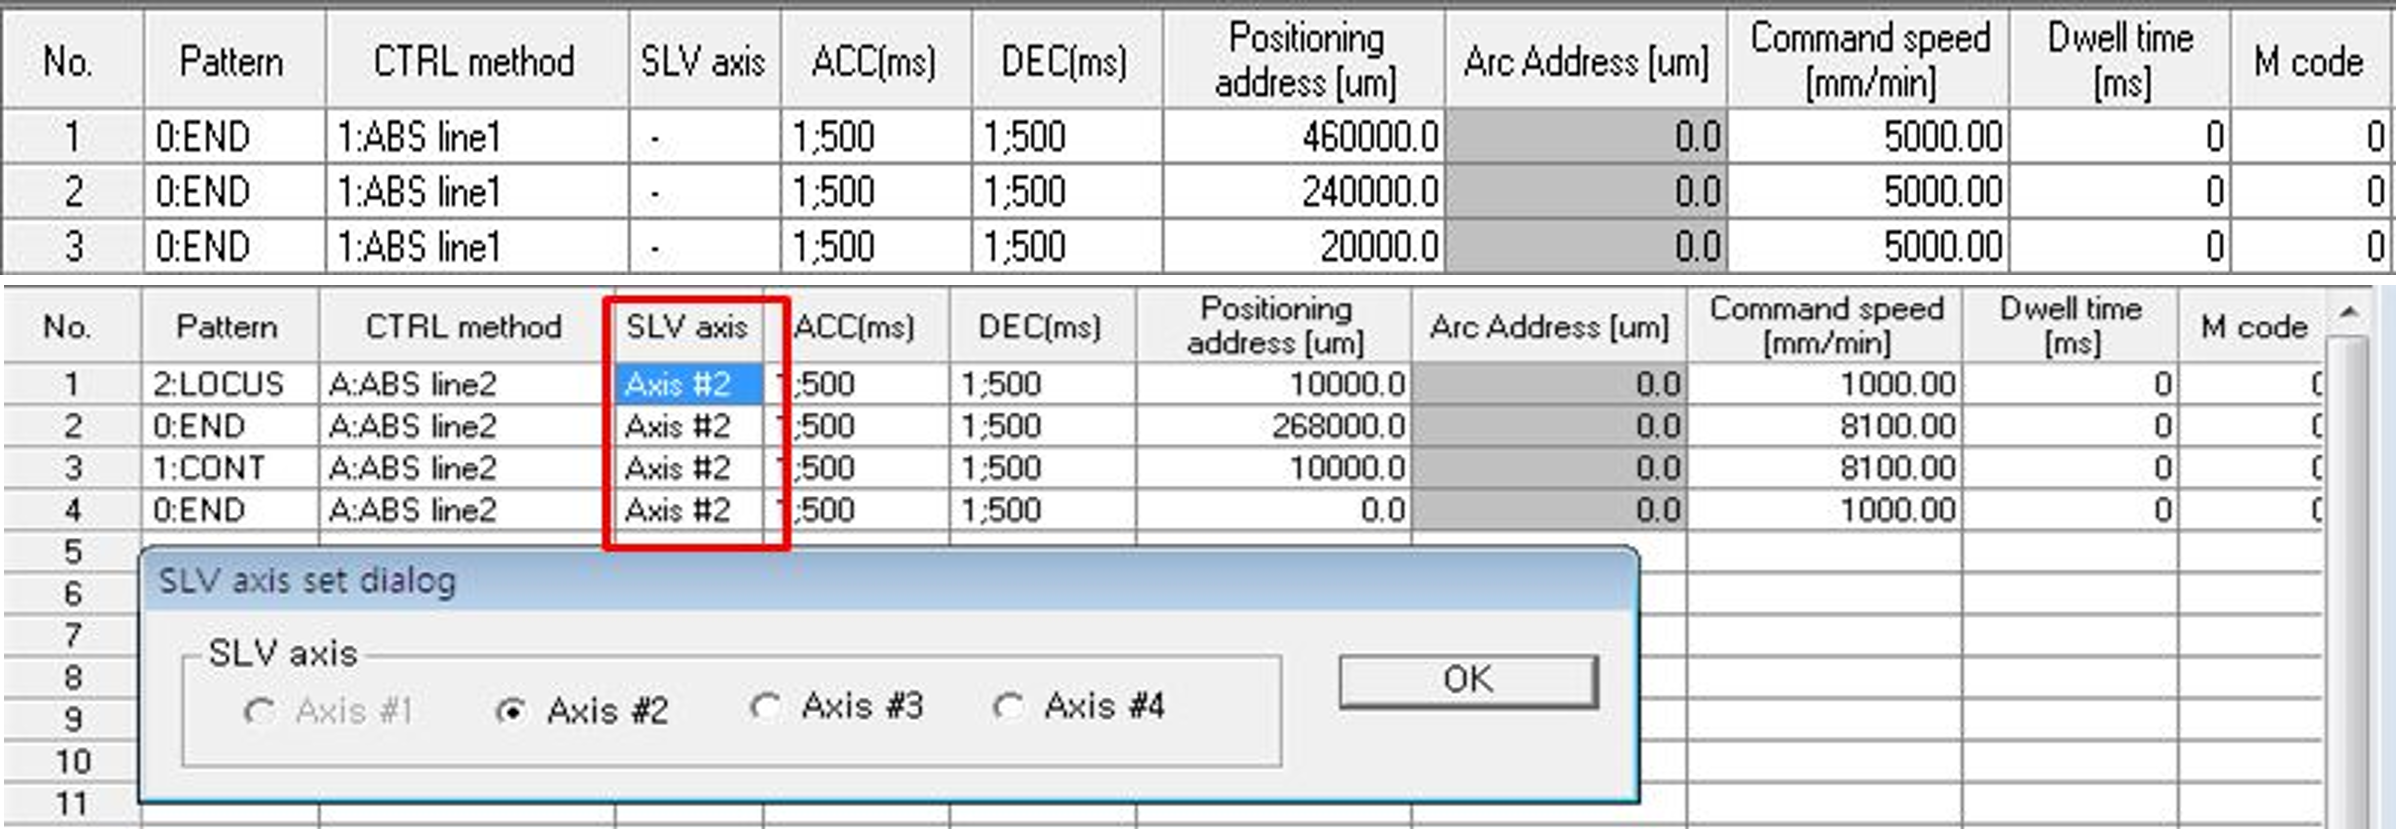
본격적으로 기계의 움직임 시나리오를 작성하는 Positioning Data 탭으로 넘어옵니다. 엑셀 시트처럼 생긴 이 창에서 가장 중요한 것은 바로 Pattern (이동 패턴) 열입니다. 기계를 어떻게 멈추고 이어갈지 결정하는 세 가지 옵션이 있습니다.
| Pattern 종류 | 설명 및 동작 방식 |
|---|---|
| 0: END (위치결정 종료) | 가장 기본적인 이동 방식입니다. 지령을 내린 목적지(어드레스)에 도착하면 감속하여 완전히 정지한 뒤 해당 번호의 위치결정 제어를 끝냅니다. |
| 1: CONT (연속 위치결정제어) | 1회의 기동 신호만으로 다음 번호의 데이터를 이어서 실행합니다. 단, 목적지에 도달할 때 감속하여 한 번 완전히 멈춘(정지) 후, 곧바로 다음 위치로 다시 출발합니다. |
| 2: LOCUS (연속 궤적 제어) | 목적지에 도달해도 감속하거나 멈추지 않고 설정된 지령 속도를 유지하며 다음 포지션 데이터의 위치로 부드럽게 궤적을 그리며 연속 이동합니다. (도포기, 디스펜서 장비 등에서 꺾이는 구간을 그릴 때 주로 사용됩니다.) |
3. CTRL method (제어 방식) 및 Command Speed
패턴을 정했다면, 이 모터를 혼자 돌릴지 아니면 다른 모터와 묶어서 같이 돌릴지 CTRL method 열에서 선택해야 합니다.
- 1: ABS line1 (ABS 방식 1축 지정)
일반적인 단독 구동 시 선택합니다. 목적지 어드레스를 절대 위치 기준으로 인식하여 해당 축 혼자 이동합니다. - A: ABS line2 (동기 제어)
오븐의 챔버 도어(Open/Close Axis)처럼 무거운 기구부를 2개의 모터가 양쪽에서 동시에 들어 올려야 할 때 사용합니다. 이 방식을 선택하면 SLV axis(슬레이브 축) 설정창이 활성화되며, 어떤 축과 짝을 지어 동기화시킬지 지정할 수 있습니다.
마지막으로 이동 속도를 결정하는 Command Speed 열에 수치를 기입합니다. 이때 주의할 점은, 1탄에서 세팅했던 Basic Parameter의 Speed limit (속도 한계치) 설정값보다 무조건 작거나 같게 기입해야 한다는 것입니다. 한계 속도를 초과하여 기입하면 위치결정 모듈에 에러 알람이 발생합니다.
현장 실무 팁 (Tip)
현장에서 자동화 라인을 시운전할 때 기계가 덜컥거리며 움직인다면 대부분 Pattern 설정 실수입니다. 이어서 가야 하는데 END로 설정되어 있거나, 스무스하게 곡선을 타야 하는데 CONT로 설정되어 감속-정지-출발을 반복하기 때문입니다. 설계 도면이 요구하는 모션(Motion) 시나리오에 맞게 END, CONT, LOCUS를 꼼꼼하게 배분하는 것이 훌륭한 제어 엔지니어의 핵심 역량입니다.
오늘은 기계의 움직임 시나리오를 짜는 위치결정 모듈의 포지셔닝 데이터에 대해 알아보았습니다.
엑셀 표처럼 생긴 리스트에 패턴과 속도, 목적지를 차곡차곡 채워 넣다 보면, 어느새 나의 명령대로 한 치의 오차 없이 움직이는 거대한 설비의 모습을 보실 수 있을 것입니다.
이제 남은 것은 작성한 이 시나리오를 기계의 뇌 속으로 전송하는 일입니다.
이어지는 대망의 마지막 [3탄]에서는 PLC와 위치결정 모듈을 온라인으로 접속하고, 안전하게 데이터를 다운로드(Write)한 뒤 리셋하는 실무 조작법에 대해 다루어 보겠습니다.
본 포스팅은 미쓰비시 QD75MH 위치결정 모듈의 현장 작업 표준서를 바탕으로, 기계의 이동 모션을 결정하는 포지셔닝 데이터의 핵심인 이동 패턴(END, CONT, LOCUS)과 동기 제어 방식(ABS line2) 세팅 노하우를 초보자 눈높이에서 쉽게 재구성했습니다.
#미쓰비시PLC #위치결정모듈 #QD75MH #GXConfiguratorQP #포지셔닝데이터 #연속궤적제어 #동기제어 #자동화설비보전 #설비셋업 #초보엔지니어
'각종 메뉴얼' 카테고리의 다른 글
| GX Configurator-QP 프로젝트 생성 및 전자기어비 계산 (Basic Parameter) (0) | 2026.10.07 |
|---|---|
| 야마다케(Azbil) 온도 컨트롤러 셋업 가이드 (3탄: CMC15G 통신 연동) (0) | 2026.10.06 |
| 야마다케(Azbil) 온도 컨트롤러 셋업 가이드 (2탄: NX-D15 파라미터 튜닝) (0) | 2026.10.06 |
| 야마다케(Azbil) 온도 컨트롤러 셋업 가이드 (1탄: NX-D15 통신 연결) (0) | 2026.10.06 |
| 초보자를 위한 RKC 온도 컨트롤러 세팅 가이드 (4탄: 심화 설정 및 데이터 백업) (0) | 2026.10.05 |