안녕하세요. 자동화 설비 제어 기술과 현장 실무 노하우를 상세히 기록하는 블로그입니다.
앞서 PLC 메인 통신과 서보(Servo) 모터의 기초를 다졌다면, 이제 PLC의 두뇌와 서보 모터의 근육을 연결해 주는 '신경망' 역할을 하는 모듈을 세팅할 차례입니다.
그 핵심 장비가 바로 위치결정 모듈(Positioning Module)입니다. 산업 현장에서 미쓰비시 SSCNETⅢ 광케이블 통신을 통해 서보 앰프를 초고속으로 제어하는 QD75MH 시리즈가 가장 대표적입니다.
오늘부터 3부작에 걸쳐, 위치결정 모듈 전용 소프트웨어인 GX Configurator-QP를 이용해 프로젝트를 생성하고 모터의 기어비를 수학적으로 계산하여 입력하는 기초 셋업 과정을 초보자의 눈높이에서 알기 쉽게 풀어보겠습니다.
위치결정 모듈 기초 세팅 3줄 요약
1. 프로젝트 생성: GX Configurator-QP에서 도면에 맞는 제어 축 수(Axis #)를 선택합니다.
2. AP (1회전 펄스): 장착된 서보 모터의 하드웨어 분해능(Pulse) 값을 그대로 입력합니다.
3. AL (1회전 이동량): 볼스크류 피치와 감속비를 곱해 기계가 1바퀴 돌 때 실제 이동하는 거리를 계산합니다.
1. GX Configurator-QP 프로젝트 생성 및 모듈 지정
가장 먼저 할 일은 전기 도면을 열어 우리 설비에 꽂혀 있는 QD75MH 모듈이 몇 개의 축(Axis)을 제어하는지 하드웨어 스펙을 확인하는 것입니다.
QD75MH 뒤에 붙는 숫자가 바로 제어 가능한 모터의 개수입니다. (예: QD75MH1 = 1축, QD75MH2 = 2축, QD75MH4 = 4축 제어) MH는 SSCNETⅢ 광 통신 케이블 방식을 의미합니다.
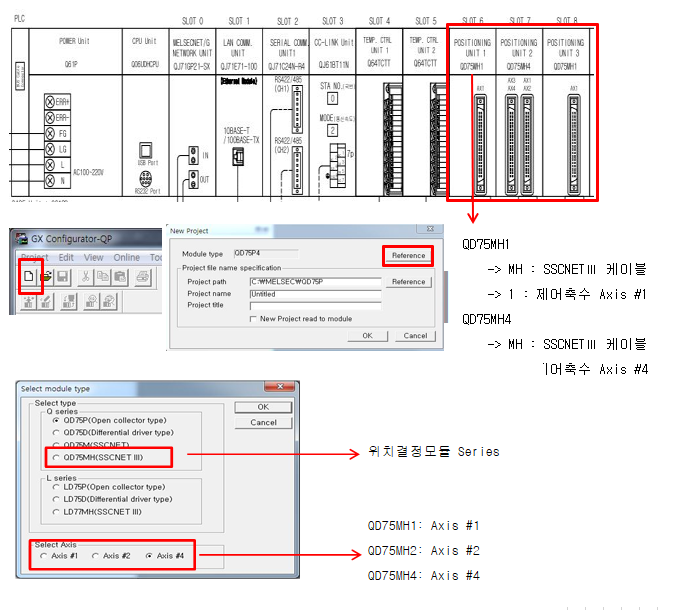
노트북에서 GX Configurator-QP 소프트웨어를 실행하고 New Project를 클릭합니다. 창이 열리면 Module type 우측의 Reference 버튼을 눌러 리스트를 띄우고, 도면에서 확인한 축 수에 맞게 모듈(예: QD75MH4)을 정확히 지정해 줍니다.
2. Basic Parameter 세팅: 기계의 뼈대 규정하기
프로젝트가 생성되면 왼쪽 트리에 여러 가지 파라미터 메뉴가 나타납니다. 그중 가장 중요한 Basic Parameter 창을 열어줍니다. 이곳은 PLC가 서보 모터에게 "너는 몇 mm 단위로 움직여라"라고 기준을 잡아주는 곳입니다.
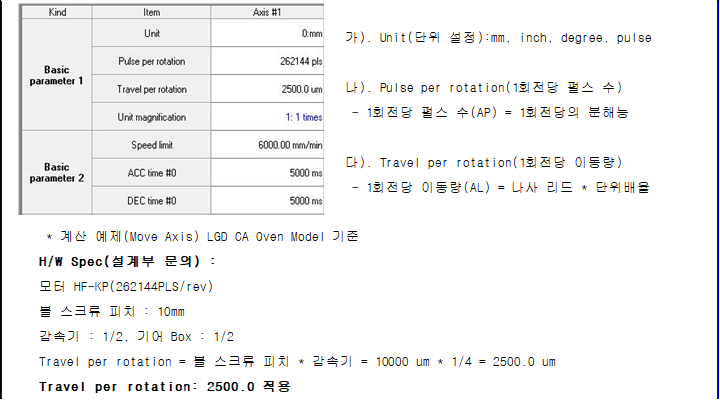
- Unit (단위 설정): 기계가 움직이는 단위를 mm, inch, degree, pulse 중에서 선택합니다. 리니어 모션(직선 이동)을 하는 대부분의 장비는 mm 단위를 사용합니다.
- Pulse per rotation (AP, 1회전당 펄스 수): 모터가 1바퀴 돌기 위해 필요한 전기적 신호의 개수입니다. 이는 모터의 스펙에 고정되어 있습니다. (예: 미쓰비시 HF-KP 모터의 분해능 = 262,144 PLS/rev)
- Travel per rotation (AL, 1회전당 이동량): 모터가 1바퀴 돌았을 때 기계가 실제로 전진하는 물리적 거리를 의미합니다. 이 값을 설계 도면을 보고 엔지니어가 직접 계산해서 넣어야 합니다.
3. 실무 필수: Travel per rotation (AL) 계산법
초보자들이 가장 어려워하는 이동량 계산을 현장 예제(LGD CA Oven Model)로 쉽게 풀어보겠습니다. 설비 설계부에 문의하여 다음 하드웨어 스펙을 확인합니다.
- 사용 모터: 미쓰비시 HF-KP (분해능 262,144 PLS)
- 볼 스크류 피치(Pitch): 10 mm (모터 축이 1바퀴 돌면 나사가 10mm 전진한다는 뜻)
- 감속기 및 기어 박스 비: 1/2 감속기, 1/2 기어 박스 장착 (총 감속비 = 1/4)
▶ 1회전당 이동량(AL) 계산 공식
볼 스크류 피치 × 총 감속비 = 10mm × (1/4) = 2.5mm
입력 단위가 ㎛(마이크로미터)이므로, 2.5mm를 변환하면 2500.0 ㎛가 됩니다. 따라서 Basic Parameter의 Travel per rotation 칸에 2500.0을 입력해 주면 됩니다.
현장 실무 팁 (Tip) - 오차 보정하기
완벽하게 계산해서 넣었는데, PLC에서 "100mm 이동해라!"라고 명령(지령 L)을 내렸더니 기계가 "101mm(실제 L')"를 이동하는 경우가 생깁니다. 기계적 오차 때문입니다.
이때는 전자기어비 공식을 이용해 파라미터를 살짝 틀어주어야 합니다.
오차 보정량 = 지정 이동량(L) / 실제 이동량(L') = 100 / 101
여기에 1회전 펄스 수(262144)와 1회전 이동량(2500)을 대입하면,
262144 / 2500 × (100 / 101) = 262144 / 2525 가 됩니다.
즉, Travel per rotation(AL) 값을 2500에서 2525.0으로 덮어쓰기 해 주면 오차가 말끔하게 보정됩니다.
오늘은 위치결정 모듈 셋업의 첫 단추인 프로젝트 생성과 전자기어비(이동량) 계산법에 대해 알아보았습니다.
볼스크류 피치와 감속비만 알고 있다면 어떠한 복잡한 기구부라도 정확한 이동량을 산출해 낼 수 있습니다. 이 수학적 토대가 튼튼해야만 기계가 충돌 없이 지정된 위치에 완벽하게 멈춰 설 수 있습니다.
기초 계산을 마쳤으니 이어지는 [2탄]에서는 서보 앰프의 파라미터 세팅과, 모터가 실제로 움직이는 패턴(Pattern)을 결정짓는 Positioning Data(포지셔닝 데이터) 작성법을 심도 있게 다루어 보겠습니다.
본 포스팅은 미쓰비시 QD75MH 위치결정 모듈의 현장 작업 표준서를 바탕으로, 초보 엔지니어가 가장 헷갈려 하는 GX Configurator-QP 프로젝트 축 설정과 볼스크류 피치를 활용한 1회전당 이동량(AL) 계산 및 오차 보정 노하우를 쉽게 재구성했습니다.
'각종 메뉴얼' 카테고리의 다른 글
| 야마다케(Azbil) 온도 컨트롤러 셋업 가이드 (3탄: CMC15G 통신 연동) (0) | 2026.10.06 |
|---|---|
| 야마다케(Azbil) 온도 컨트롤러 셋업 가이드 (2탄: NX-D15 파라미터 튜닝) (0) | 2026.10.06 |
| 야마다케(Azbil) 온도 컨트롤러 셋업 가이드 (1탄: NX-D15 통신 연결) (0) | 2026.10.06 |
| 초보자를 위한 RKC 온도 컨트롤러 세팅 가이드 (4탄: 심화 설정 및 데이터 백업) (0) | 2026.10.05 |
| 초보자를 위한 RKC 온도 컨트롤러 세팅 가이드 (3탄: COM-Z & PROTEM) (0) | 2026.10.04 |