안녕하세요. 자동화 설비 제어 기술과 현장 실무 노하우를 상세히 기록하는 블로그입니다.
일반 모터가 단순히 전기를 주면 회전하는 선풍기 같다면, 서보(Servo) 모터는 사용자가 원하는 속도, 방향, 위치를 0.001mm 단위까지 정확하게 찾아가는 똑똑한 로봇 팔과 같습니다.
하지만 이 똑똑한 모터가 제대로 움직이려면, 사용자가 기계의 특성에 맞게 세부적인 규칙을 정해주어야 합니다. 이 규칙들의 모음을 바로 파라미터(Parameter)라고 부릅니다.
파라미터는 그 역할에 따라 PA(기본), PB(게인/필터), PC(확장), PD(입출력) 등으로 그룹이 나뉘어 있습니다.
오늘은 서보 제어에 처음 입문하는 분들을 위해, 서보 앰프(MR-J3/J4 시리즈) 설정의 가장 뼈대가 되는 PA 그룹(기본 설정 파라미터)의 핵심 항목들을 일상적인 비유를 통해 아주 쉽게 풀어보겠습니다.
PA 그룹 파라미터 3줄 요약
1. PA01 (제어 모드): 네비게이션 주소를 찍는 절대값과, 여기서 직진하는 상대값 방식을 결정합니다.
2. PA02 (회생 옵션): 모터가 멈출 때 생기는 에너지를 태워버리는 브레이크(저항) 용량을 선택합니다.
3. PA03 / PA04: 전원이 꺼져도 현재 위치를 까먹지 않도록 절대위치 시스템(배터리)을 활성화합니다.
PA01: 절대값(Absolute) vs 상대값(Incremental) 지령 방식
서보 모터를 움직이게 하는 가장 기초적인 설정으로, 모터에게 목적지를 지시하는 방식을 결정합니다.
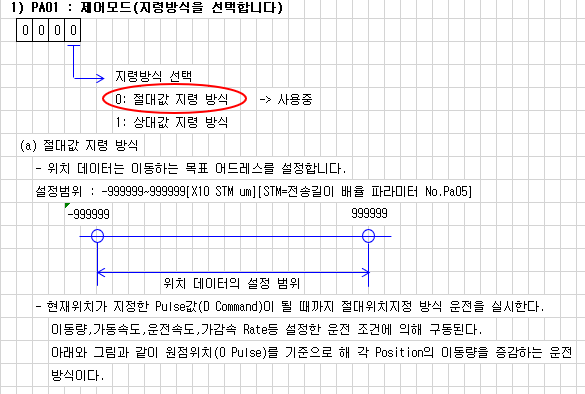
- 절대값 지령 (설정값 0): 네비게이션에 '서울역'이라는 고정된 목적지 주소를 입력하는 것과 같습니다. 현재 위치가 어디든 상관없이 무조건 지정된 좌표(예: 2000 위치)로 이동합니다.
- 상대값 지령 (설정값 1): 운전기사에게 '지금 있는 곳에서 앞으로 10km만 더 가주세요'라고 말하는 것과 같습니다. 현재 위치가 500이라면, 1500만큼 더 이동하여 2000 위치에서 멈추는 방식입니다.
대부분의 자동화 설비에서는 기계의 정확한 위치 관리를 위해 절대값 지령 방식(0)을 주로 사용합니다. 이 파라미터를 변경한 뒤에는 반드시 서보 앰프의 전원을 껐다 켜야(재부팅) 값이 적용됩니다.
PA02: 회생 옵션 (브레이크 저항기) 선택
빠르게 돌아가던 서보 모터가 급정지할 때, 모터는 순간적으로 발전기로 변하여 전기를 거꾸로 만들어냅니다. 이를 '회생 전력'이라고 합니다. 이 에너지를 그대로 두면 앰프 내부가 타버릴 수 있으므로, 열로 변환시켜 소모해버리는 장치가 필요한데 이것이 회생 저항기입니다.
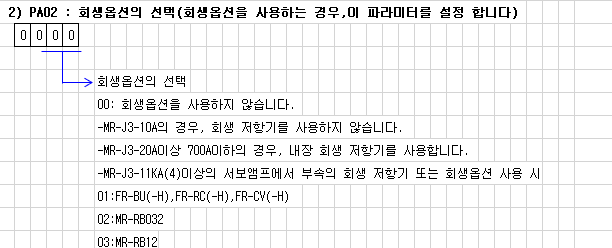
자전거가 내리막길을 갈 때 브레이크 패드가 마찰열을 내며 속도를 줄여주는 원리와 똑같습니다. 도면에 설계된 저항기의 용량에 맞춰 파라미터를 지정해주어야 합니다.
| PA02 설정값 | 회생 옵션 및 적용 예시 |
|---|---|
| 00 | 회생 옵션 미사용 또는 내장 저항 사용 MR-J3-10A 등 소용량은 미사용, 20A~700A는 앰프 내부에 장착된 기본 저항기를 사용합니다. |
| 04 | MR-RB32 외장 저항기 사용 |
| 06 | MR-RB50 외장 저항기 사용 |
| 09 | MR-RB51 외장 저항기 사용 (LGD P83 단동 Oven 설비 등에서 많이 쓰임) |
주의사항: 실제 하드웨어로 연결된 저항기 모델과 PA02 파라미터 설정값이 다르면 서보 앰프에 알람(AL.37)이 발생하며 구동이 멈춥니다. 반드시 전기도면을 확인하고 정확한 값을 넣어야 합니다.
PA03 / PA04: 전원이 꺼져도 위치를 기억하는 절대위치 시스템
일반적인 기계(인크리멘털 시스템)는 퇴근할 때 설비 전원을 끄면 자신이 어디에 멈춰있었는지 까맣게 잊어버립니다. 그래서 다음날 출근하면 기계를 끝까지 이동시켜 "여기가 0번 자리야"라고 알려주는 원점 복귀(Homing) 작업을 매번 해야 합니다.
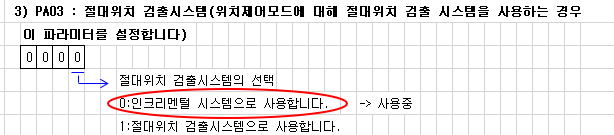
이런 번거로움을 없애기 위해 서보 앰프에 작은 배터리를 달아두어, 전원이 꺼져도 멈춘 위치를 계속 기억하게 만드는 것이 절대위치 검출 시스템입니다.
- PA03 설정값 0: 인크리멘털 시스템 (매번 원점 복귀 필요)
- PA03 설정값 1: 절대위치 시스템 (최초 1회만 원점 세팅하면 됨)
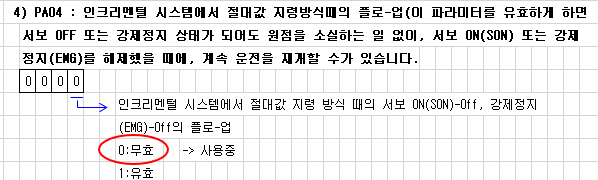
만약 배터리가 방전되어 절대위치를 잃어버리는 에러(A25 등)가 발생하면, 임시방편으로 PA03을 0(인크리멘털)으로 변경하고 PA04(서보 OFF시 플로-업)를 1(유효)로 설정하면 에러를 지우고 임시로 설비를 수동 조작할 수 있습니다. 단, 이는 어디까지나 긴급 조치일 뿐, 배터리 교체 후에는 반드시 PA03을 1로 되돌리고 재차 원점 세팅을 실시해야 기계 파손을 막을 수 있습니다.
PA14: 모터의 회전 방향 결정
PLC에서 정회전(ST1) 신호를 주었을 때 모터가 시계 방향으로 돌지, 반시계 방향으로 돌지 결정하는 파라미터입니다.

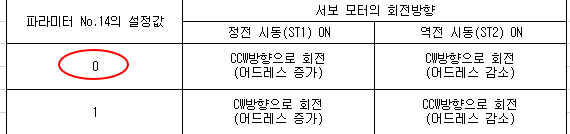
기구부 조립 상태나 스크류의 나사선 방향(오른나사, 왼나사)에 따라 모터가 반대로 돌아가면 기계가 충돌할 수 있습니다. 이때 배선을 바꿀 필요 없이 PA14 파라미터를 0 또는 1로 변경해주면 회전 방향이 간단하게 뒤집힙니다.
현장 실무 팁 (Tip)
오늘 알아본 PA 파라미터들(제어 모드, 회생 옵션, 절대위치, 회전 방향)은 값을 변경한 뒤 반드시 서보 앰프의 전원을 껐다가 다시 켜야만(OFF -> ON) 새로운 값이 장비에 적용됩니다. 숫자만 바꿔놓고 왜 기계가 생각대로 안 움직이는지 고민하는 초보 엔지니어들이 많으니, 파라미터 변경 후 재부팅은 필수 습관으로 만들어 두시기 바랍니다.
서보 모터를 처음 다루다 보면 수많은 파라미터 항목들에 압도되기 쉽습니다. 하지만 오늘 알아본 것처럼 기계와 소통하기 위한 기본적인 언어라고 생각하면 훨씬 친숙하게 다가갈 수 있습니다.
PA 그룹으로 서보 모터의 기초 체력을 다졌다면, 이어지는 [2탄]에서는 설비의 영점(0점)을 잡는 PC 그룹의 원점 복귀(Homing) 파라미터에 대해 초보자의 눈높이에서 쉽게 풀어보겠습니다.
본 포스팅은 미쓰비시 MR-J3 및 MR-J4 서보 앰프의 실제 현장 작업 표준서를 바탕으로, 초보 엔지니어가 반드시 알아야 할 PA 그룹 기본 파라미터의 개념과 작동 원리를 알기 쉽게 재구성했습니다.
'각종 메뉴얼' 카테고리의 다른 글
| 초보자를 위한 미쓰비시 서보 파라미터 완벽 이해 (3탄: MR-Configurator2 실전) (0) | 2026.10.03 |
|---|---|
| 초보자를 위한 미쓰비시 서보 파라미터 완벽 이해 (2탄: PC그룹 원점 복귀) (0) | 2026.10.03 |
| 미쓰비시 PLC 프로그램 업데이트 완벽 가이드 (GX Developer) (0) | 2026.10.02 |
| 미쓰비시 PLC 파라미터 세팅 가이드 (2탄: 이더넷 및 CC-Link 통신) (0) | 2026.10.01 |
| 미쓰비시 PLC 파라미터 세팅 및 PC 통신 연결 가이드 (1탄) (0) | 2026.10.01 |